As capinadeiras a laser da Carbon Robotics provam que a automação agrícola funciona, mas não da forma como o marketing afirma
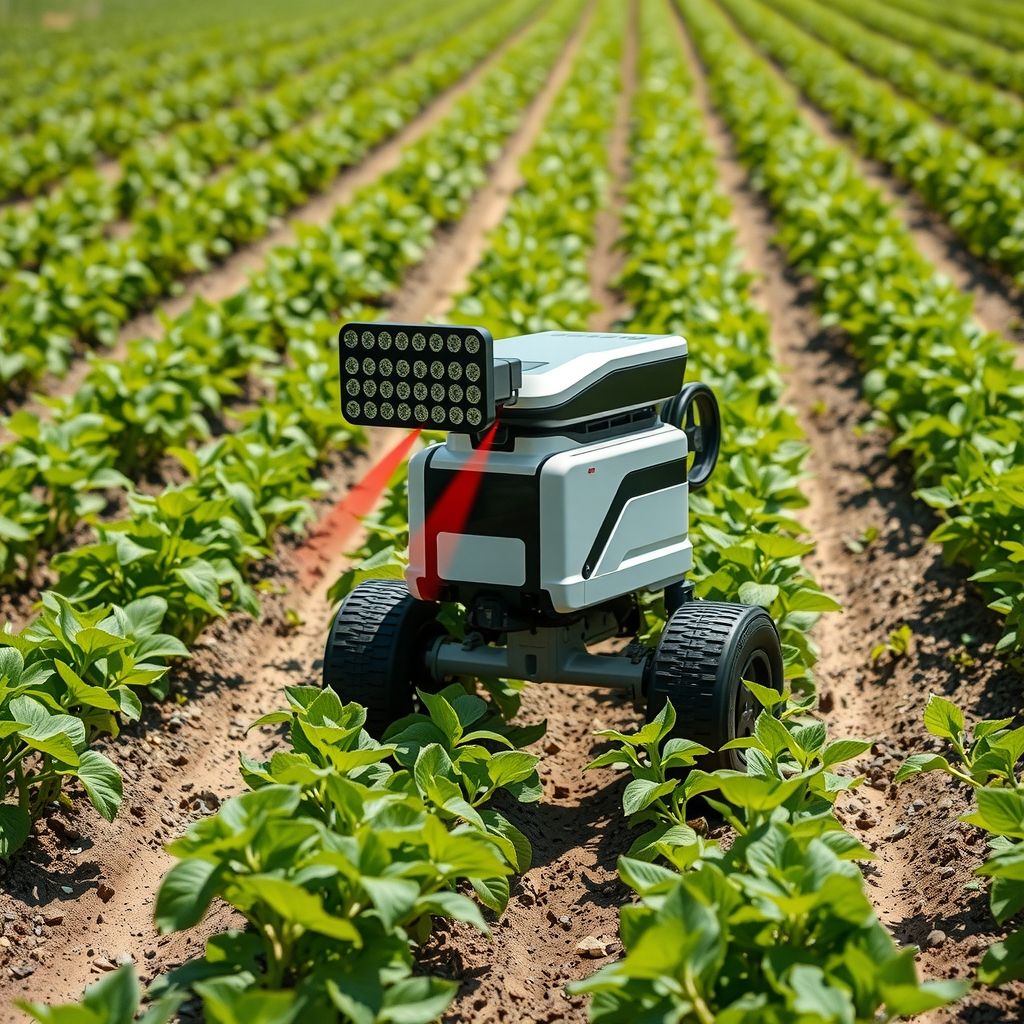
A Carbon Robotics afirma que sua frota LaserWeeder eliminou mais de 35 bilhões de ervas daninhas em operações em 15 países, e que seu modelo G2, lançado em fevereiro de 2025, já funciona em mais de 100 fazendas. A receita do ano fiscal de 2026 teria superado os 100 milhões de dólares, e a empresa estaria avaliando um IPO. Por qualquer critério, trata-se de um negócio de automação real e comercialmente viável — não uma demonstração de laboratório. Mas uma pesquisa de junho de 2026 com agricultores alemães de lavouras extensivas complica a narrativa que o Vale do Silício costuma contar sobre robôs resolvendo a crise de mão de obra agrícola: a maioria dos entrevistados disse ter adotado robôs para otimizar sua força de trabalho existente, não para substituí-la.
Essa distinção importa mais do que parece. O discurso por trás das rodadas de captação da robótica agrícola tem sido consistentemente enquadrado em torno da substituição de mão de obra: menos trabalhadores necessários, custos menores, uma solução para a escassez crônica que algumas estimativas colocam em mais de um milhão de vagas agrícolas não preenchidas nos EUA em uma dada temporada. O padrão real de implantação é diferente. Os robôs estão se concentrando em tarefas estreitas, de alto valor e fisicamente repetitivas — capina, colheita seletiva, transporte no campo — enquanto a maior parte da força de trabalho agrícola continua fazendo tudo o mais.
O LaserWeeder é o exemplo mais claro de por que esse padrão se mantém. A máquina identifica ervas daninhas com visão computacional e as elimina com um pulso de laser direcionado, sem atingir a cultura em si. Essa é uma tarefa em que os robôs são estruturalmente bons: alta repetitividade, um espaço de decisão estreito (erva daninha ou não), e um resultado claro e mensurável. As primeiras unidades cobriam de 15 a 20 acres por dia; o chassi G2 mais recente, de 20 pés, trabalha a um ritmo de cerca de 1,5 a 3 acres por hora — um ganho de desempenho significativo, mas ainda uma máquina dimensionada para operações de dezenas de milhares de acres, não um substituto para toda uma equipe de fazenda.
Compare isso à colheita de culturas delicadas como morangos ou uvas de mesa, onde as máquinas ainda ficam muito atrás da destreza humana, ou às decisões de julgamento que um capataz de fazenda toma sobre o momento da irrigação, detecção de doenças ou triagem de equipamentos. Essas tarefas resistem à automação justamente porque exigem exatamente o tipo de raciocínio flexível e dependente de contexto que a eliminação de ervas daninhas guiada por laser não exige. Os robôs capinadores da Naio (Ted, Oz, Dino) e robôs de transporte como o Burro seguem o mesmo padrão: cada um é construído em torno de uma única tarefa fisicamente repetitiva e bem definida, não um trabalhador rural de propósito geral.
Isso também explica por que os números de tamanho de mercado da robótica agrícola são tão inconsistentes. Uma estimativa amplamente citada coloca o mercado global em US$ 25,85 bilhões em 2026, crescendo a uma CAGR de 21,8%; outra o coloca mais perto de US$ 9,5 bilhões, crescendo 47% ano a ano. A diferença não é apenas pesquisa malfeita — reflete um desacordo real sobre o que conta como “robô agrícola”. Inclua tratores guiados por GPS e drones de pulverização de precisão, e o mercado infla consideravelmente. Restrinja a robôs que tomam decisões autônomas em nível de tarefa, como o LaserWeeder, e ele encolhe bastante.
A própria linha de produtos da John Deere ilustra a mesma divisão. Seu trator totalmente autônomo 8R, apresentado para disponibilidade comercial ampla em 2022, lida com preparo de solo em áreas cercadas por geofencing usando seis pares de câmeras estéreo para detecção de obstáculos — outra tarefa estreita e repetitiva (arar esta área definida) em vez de gestão agrícola geral. A Deere expandiu a abordagem para o 9RX 830, maior, voltado para preparo de solo em grande escala, mas o padrão é consistente: a autonomia escala onde a tarefa é estruturada e o ambiente é relativamente previsível, não onde exige o tipo de julgamento que um operador humano traz em condições de campo imprevisíveis.
Nada disso significa que a robótica agrícola seja uma categoria supervalorizada. Os números de receita e área da Carbon Robotics são reais, e ervas daninhas resistentes a herbicidas são um problema agronômico crescente que a capina a laser resolve sem insumos químicos — um argumento de venda genuíno além da economia de mão de obra. O exagero está especificamente no enquadramento de substituição de mão de obra. Fazendas que adotam esses robôs não estão demitindo trabalhadores; estão realocando uma força de trabalho cada vez mais escassa e cara, afastando-a das tarefas mais repetitivas e aproximando-a do trabalho que exige julgamento, que as máquinas ainda não conseguem fazer.
Para quem avalia fornecedores de automação agrícola, a conclusão prática é fazer uma pergunta mais específica do que “isso pode substituir mão de obra”: perguntar qual tarefa específica o robô visa, quão repetitiva e visualmente bem definida é essa tarefa, e se a economia funciona por acre ou por tarefa, em vez de por trabalhador deslocado. Fornecedores que conseguem responder isso com precisão, como a Carbon Robotics, que pode apontar ervas daninhas por hora e acres cobertos, estão construindo negócios reais. Fornecedores que lideram com estatísticas chamativas de escassez de mão de obra costumam estar vendendo uma narrativa que os dados de implantação ainda não sustentam.