Les désherbeuses laser de Carbon Robotics prouvent que l’automatisation agricole fonctionne, mais pas comme le prétend le marketing
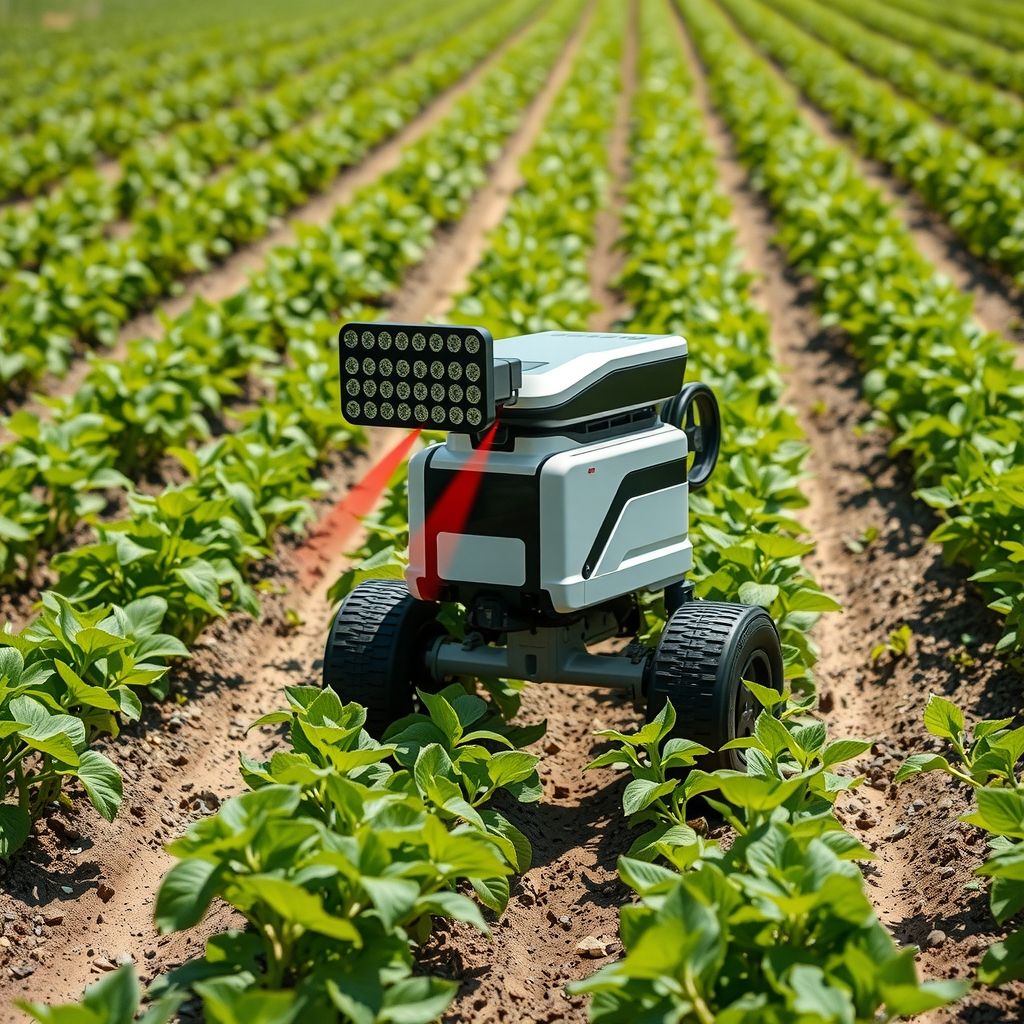
Carbon Robotics affirme que sa flotte LaserWeeder a éliminé plus de 35 milliards de mauvaises herbes dans des exploitations réparties sur 15 pays, et que son modèle G2, lancé en février 2025, fonctionne désormais dans plus de 100 fermes. Le chiffre d’affaires de l’exercice fiscal 2026 aurait dépassé les 100 millions de dollars, et l’entreprise envisagerait une introduction en bourse. Selon tous les critères, il s’agit d’une activité d’automatisation réelle et commercialement viable, pas d’une démonstration de laboratoire. Mais une enquête menée en juin 2026 auprès d’agriculteurs allemands en grandes cultures vient compliquer le récit que la Silicon Valley aime raconter sur les robots résolvant la crise de la main-d’œuvre agricole : la plupart des répondants ont déclaré avoir adopté des robots pour mieux exploiter leur main-d’œuvre existante, pas pour la remplacer.
Cette distinction compte plus qu’il n’y paraît. L’argumentaire derrière les tours de financement de la robotique agricole a constamment été construit autour du remplacement de la main-d’œuvre : moins de travailleurs nécessaires, coûts réduits, une solution à une pénurie chronique que certaines estimations chiffrent à plus d’un million d’emplois agricoles non pourvus aux États-Unis sur une saison donnée. Le schéma de déploiement réel est différent. Les robots se concentrent sur des tâches étroites, à forte valeur ajoutée et physiquement répétitives — désherbage, récolte sélective, transport sur le terrain — tandis que le gros de la main-d’œuvre agricole continue de faire tout le reste.
LaserWeeder illustre le mieux pourquoi ce schéma tient. La machine identifie les mauvaises herbes par vision par ordinateur et les élimine avec une impulsion laser ciblée, sans toucher la culture elle-même. C’est une tâche pour laquelle les robots sont structurellement performants : forte répétition, espace de décision étroit (mauvaise herbe ou non), et un résultat clair et mesurable. Les premières unités couvraient 15 à 20 acres par jour ; le châssis G2 plus récent, de 20 pieds, fonctionne à un rythme d’environ 1,5 à 3 acres par heure — un gain de débit significatif, mais une machine toujours dimensionnée pour des exploitations de dizaines de milliers d’acres, pas un substitut à toute une équipe agricole.
Comparez cela à la récolte de cultures délicates comme les fraises ou le raisin de table, où les machines restent largement en retrait de la dextérité humaine, ou aux décisions de jugement qu’un chef d’exploitation prend sur le calendrier d’irrigation, la détection de maladies ou le tri des équipements. Ces tâches résistent à l’automatisation précisément parce qu’elles exigent exactement le type de raisonnement flexible et dépendant du contexte que l’élimination des mauvaises herbes guidée par laser n’exige pas. Les robots désherbeurs de Naio (Ted, Oz, Dino) et les robots de transport comme Burro suivent le même schéma : chacun est conçu autour d’une tâche physiquement répétitive et bien définie, pas d’un ouvrier agricole polyvalent.
Cela explique aussi pourquoi les chiffres de taille de marché de la robotique agricole sont si incohérents. Une estimation largement citée situe le marché mondial à 25,85 milliards de dollars en 2026, avec une croissance annuelle composée de 21,8 % ; une autre le situe plutôt près de 9,5 milliards de dollars, en hausse de 47 % sur un an. L’écart ne reflète pas qu’une recherche bâclée — il reflète un désaccord réel sur ce qui compte comme un « robot agricole ». Incluez les tracteurs guidés par GPS et les drones de pulvérisation de précision, et le marché gonfle considérablement. Restreignez-le aux robots prenant des décisions autonomes au niveau de la tâche, comme LaserWeeder, et il rétrécit nettement.
La propre gamme de produits de John Deere illustre le même clivage. Son tracteur entièrement autonome 8R, présenté pour une disponibilité commerciale large en 2022, gère le travail du sol en zone géoclôturée grâce à six paires de caméras stéréo pour la détection d’obstacles — une autre tâche étroite et répétitive (labourer cette zone définie) plutôt qu’une gestion agricole générale. Deere a étendu l’approche au 9RX 830, plus grand, pour le travail du sol à grande échelle, mais le schéma reste constant : l’autonomie se déploie là où la tâche est structurée et l’environnement relativement prévisible, pas là où elle exige le type de jugement qu’un opérateur humain apporte face à des conditions de terrain imprévisibles.
Rien de tout cela ne signifie que la robotique agricole est une catégorie surmédiatisée. Les chiffres de revenus et de superficie de Carbon Robotics sont réels, et les mauvaises herbes résistantes aux herbicides constituent un problème agronomique croissant que le désherbage laser résout sans intrants chimiques — un argument de vente authentique au-delà de l’économie de la main-d’œuvre. La surenchère se situe spécifiquement dans le discours de remplacement de la main-d’œuvre. Les exploitations qui adoptent ces robots ne licencient pas leurs travailleurs ; elles réaffectent une main-d’œuvre de plus en plus rare et coûteuse, en l’éloignant des tâches les plus répétitives pour la rapprocher du travail exigeant du jugement que les machines ne savent toujours pas faire.
Pour quiconque évalue des fournisseurs d’automatisation agricole, la conclusion pratique consiste à poser une question plus précise que « cela peut-il remplacer la main-d’œuvre » : demander quelle tâche spécifique le robot cible, à quel point cette tâche est répétitive et visuellement bien définie, et si l’économie fonctionne à l’acre ou à la tâche plutôt qu’au travailleur déplacé. Les fournisseurs capables de répondre précisément à cela, comme Carbon Robotics qui peut citer un nombre de mauvaises herbes à l’heure et d’acres couverts, construisent de vraies entreprises. Ceux qui mettent en avant des statistiques choc sur la pénurie de main-d’œuvre vendent souvent un récit que les données de déploiement ne confirment pas encore.