رباتهای انساننما راه رفتن تو انبار رو بلدن، ولی دستهاشون هنوز از پس کار برنمیان
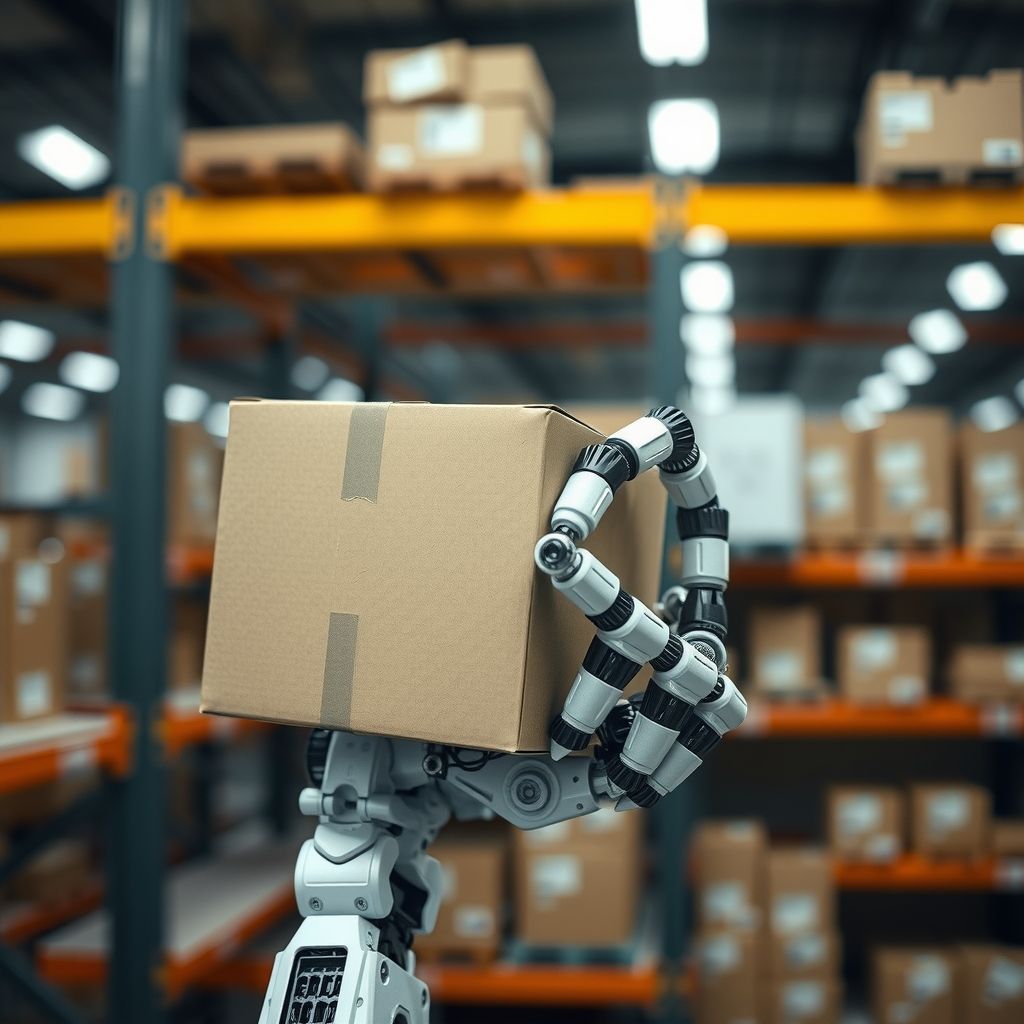
شرکت Boston Dynamics یه ربات داره به اسم Atlas که میتونه معلق بزنه. شرکت Tesla یه Optimus داره که میتونه کف کارخانه راه بره. شرکت Agility هم یه Digit داره که میتونه با یه سبد دستش از پلهها بره بالا. هیچکدوم از اینا دیگه بخشِ سخت نیستن. بخشِ سخت اینجاست که یکی از این رباتها دستش رو دراز میکنه سمت یه کابل شل، یه کیسه برنج پاره، یا یه جعبه که یه گوشهاش فرو رفته — و باید در لحظه بفهمه چطور اون رو بگیره که نه لهاش کنه، نه از دستش بیفته.
حرکت و جابجایی یه مسئلهی مهندسی حلشدهست با یه دستورالعمل مشخص: یادگیری تقویتی توی شبیهسازهای فیزیکی مثل Isaac Gym یا MuJoCo، با میلیونها تنوع زمین که بهصورت الگوریتمی تولید میشن، و بعد انتقال به سختافزار با یه لایهی نازک از ترفندهای تصادفیسازی دامنه. الان همهی برنامههای بزرگ ساخت ربات انساننما — از Figure تا Unitree تا Apptronik — رفتار راه رفتن و تعادل رو ارائه میدن که در سال ۲۰۲۱ یه مقالهی پژوهشی بود و در سال ۲۰۲۶ یه چکباکس حلشدهست. اما دستکاریِ اشیا هیچ دستورالعمل معادلی نداره. این وضعیت واقعی صنعت رباتهای انساننماست الان — و دقیقاً برعکسِ چیزیه که ویدیوهای دمو نشون میدن.
چرا دستها سختتر از پاها هستند
پاهای یه ربات دوپا حدود ۱۲ درجهی آزادی دارن با یه هدف کاملاً مشخص: مرکز جرم رو بالای چندضلعی تکیهگاه نگه دار. یه دست معادل انسانی بیش از ۲۰ درجهی آزادی داره و هدف با هر شیء عوض میشه. گرفتن یه فنجان قهوه، کندن یه تکه چسب از رول، و کشیدن یه پاکت تخت از میان یه دستهی کاغذ، سه مسئلهی کنترلی کاملاً متفاوتن که تقریباً هیچ ساختار مشترکی ندارن. پاها یه مسئله رو یه تریلیون بار حل میکنن. دستها یه تریلیون مسئلهی مختلف رو، هر کدوم فقط یه بار.
شبیهسازی این شکاف رو بدتر میکنه، نه بهتر. موتورهای فیزیک جسم صلب برخورد بین یه پا و یه کف رو نسبتاً خوب مدل میکنن — هر دو جسم سختن، هر دو مخروطهای اصطکاک سادهای دارن. اما شبیهسازی تماس بین یه نوک انگشت نرمِ سیلیکونی و یه کیسهی پلاستیکی — که کیسه در حین گرفتن تغییر شکل میده، سر میخوره و هندسهی تماسش عوض میشه — یه مسئلهی فیزیکی واقعاً سختتره که شبیهسازهای مورد استفاده برای آموزش حرکت، اون رو خوب انجام نمیدن. این یعنی اکثر سیاستهای دستکاری رو نمیشه مثل الگوهای راه رفتن، بهشکل ارزون و بزرگمقیاس آموزش داد — یا به جمعآوری داده از دنیای واقعی نیاز دارن، یا به دینامیک تماسِ شبیهسازیشدهی خیلی کندتر و خیلی کمدقیقتر. دلیل واقعیِ اینکه دستکاریِ اشیا هنوز عقبه دقیقاً اینه: نه کمبود الگوریتمهای هوشمند، بلکه کمبود سیگنال آموزشیِ ارزون.
شرکتها چطور دارن این فاصله رو کم میکنن
الان سه رویکرد اصلی وجود داره و هیچکدومشون یه برد قاطع نیستن.
جمعآوری داده با کنترل از راه دور. ربات Neo از شرکت 1X و رباتهای شرکت Figure هر دو توسط اپراتورهای انسانی از راه دور در انبارها و خانهها هدایت میشن و در این حین هر زاویهی مفصل و هر فریم دوربین بهعنوان دادهی آموزشی ثبت میشه. این همون روشیه که شرکت Tesla برای Autopilot به کار برد — اول یه سیاست اولیه از نمایشهای هدایتشدهی انسانی میسازن، بعد وقتی مدل به اندازهی کافی اطمینان پیدا کرد، کنترل رو تدریجاً بهش میدن. این روش جواب میده، ولی کنده: شرکت Figure به طور عمومی گفته برای هر دستهی وظیفه به چیزی در حدود هزاران ساعت دادهی چنگزنی از راه دور نیاز داره، قبل از اینکه سیاست آموختهشده بتونه فراتر از همون اشیاء دقیقی که در آموزش دیده، تعمیم پیدا کنه.
یادگیری تقلیدی و سیاستهای diffusion. مدل pi-0 شرکت Physical Intelligence و مدل پایهی شرکت Skild AI هر دو از تولید اکشن مبتنی بر diffusion استفاده میکنن — همون خانوادهی تکنیکی که پشت مولدهای تصویری مثل Stable Diffusion هست، با این تفاوت که اینجا به جای پیکسل، دنبالهای از گشتاورهای مفصلی پیشبینی میشه. جذابیتش اینه که سیاستهای diffusion توزیعهای چندحالتهی عمل رو خوب مدیریت میکنن: اگه سه راه معتبر برای برداشتن یه ماگ وجود داشته باشه، مدل اونا رو با هم میانگین نمیگیره که نتیجهش یه گرفتنِ بد بشه — میتونه هر سه حالت رو نمایندگی کنه و یکی رو انتخاب کنه. مشکل اینجاست که این مدلها برای تعمیم پیدا کردن هنوز به مجموعهدادههای بزرگ و متنوع دستکاری نیاز دارن، و هیچکس حتی نزدیکِ اون حجم از دادهای که LLMهای بزرگ رو ممکن کرد رو نداره. مجموعهدادهی Open X-Embodiment که تا اواخر ۲۰۲۵ بزرگترین مجموعهدادهی عمومی دستکاری ربات بود، در کل حدود یه میلیون مسیر از ۲۲ نوع ربات مختلف با هم داره — در مقایسه با تعداد Tokenهایی که پشت هر LLM پیشروئه، این عدد عملاً یه خطای رند کردن حساب میشه.
سادهسازی سختافزار. بعضی شرکتها به جای حل مشکل زبردستی، دورش میزنن. شرکت Amazon با ربات Proteus و شرکت Agility با Digit هر دو ابزارهای انتهایی سادهتر رو ترجیح میدن — ساکشنکاپ، گریپرهای موازی یا دستهایی با تعداد انگشت کمتر — به جای دستهای پنجانگشتی شبیه انسان. یه ساکشن گریپر نمیتونه گره بزنه، ولی برای برداشتن یه جعبهی صاف هم به سیاست diffusion نیاز نداره. برای بخش بزرگی از SKUهای انبار — کارتنهای یکنواخت، کیسههای پلاستیکی، سبدها — این یه میانبر مهندسی مشروعه، نه فرار از مسئله. دست پنجانگشتی بیشتر برای موارد دشوار و استثنایی مهم میشه: مرجوعیهای نامنظم، پالتهای مختلط، هر چیزی که یه کارگر انبار الان با احساس دست انجامش میده.
اعداد واقعی چی میگن؟
اعداد بنچمارک عمومی زیاد نیستن، چون بیشتر کارهای مربوط به دستکاری اشیاء توسط رباتهای انساننما هنوز محرمانهست — ولی شکل این شکاف توی همه آزمایشگاههایی که مقایسهشون رو منتشر کردن، یکسانه. روی اشیاء آشنا — چیزی که مدل بارها حین آموزش دیده، توی زاویهای نزدیک به چیزی که دیده — نرخ موفقیت با کارگران انبار رقابت میکنه؛ اغلب بالای ۹۰٪. ولی همین مدل، وقتی با یه شیء جدیدی روبرو بشه که هرگز ندیده — یه شکل جعبهی متفاوت، یه کیسه به جای کارتن، یه چیز با زاویهی غیرمعمول — معمولاً نرخ موفقیتش به بازهی ۴۰ تا ۶۰ درصد میفته، و هر تلاش هم بهشکل محسوسی بیشتر طول میکشه: چند ثانیه جستجوی دیداری و تلاش مجدد برای گرفتن، در مقابل حدود یه ثانیه برای یه کارگر باتجربهی انبار. این شکاف — موفقیت روی اشیاء آشنا در برابر اشیاء ناشناخته — پرمعناترین عدد توی این حوزهست، و تقریباً هیچوقت همین عددیه که توی دموهای محصول نشون میدن.
چی رو باید واقعاً زیر نظر بگیری
اگه داری یه فروشندهی ربات انساننما رو ارزیابی میکنی، یا فقط میخوای بفهمی این موج رباتهای انساننما یه پیشرفت واقعیه یا فقط یه نمایش برای سرمایهگذاران، اون دمویی که ربات توش راه میره تقریباً هیچ چیزی بهت نمیگه. به جاش این سوالها رو بپرس:
- نرخ موفقیت روی اشیاء جدید چقدره، نه روی اشیاء آموزشدیده؟ هر فروشندهای میتونه یه ربات بهت نشون بده که تمام روز دقیقاً همون ۵۰ SKU که روشون آموزش دیده رو برمیداره. عددی که اهمیت داره اینه که روی چیزهایی که هرگز ندیده چه عملکردی داره؛ چون همین تعیین میکنه که آیا میتونه جایگزین یه کارگر انسانیِ چندمنظوره بشه یا نه، در مقابل یه دستگاه تکوظیفهی برداشتوگذاشت که فقط شکلش شبیه آدمه.
- زمان استقرار چند ساعته، نه دمو؟ رباتی که ۹۰ ثانیه توی یه ویدیو کار میکنه با رباتی که ۸ ساعت بدون اینکه هر چند دقیقه یه انسان دخالت کنه سر کاره، دو محصول کاملاً متفاوتن. متوسط زمان بین دخالتهای انسانی رو توی یه پایلوت واقعی بپرس، نه توی یه نمایش کنترلشده.
- عملگر انتهایی (end-effector) چیه، و آیا با ترکیب SKU انبار تطابق داره؟ اگه ۸۰٪ موجودی انبار کارتنهای یکنواخته، ممکنه یه ربات سادهتر با گیرهی معمولی از نظر هزینهی هر برداشتِ موفق بهتر از یه دست پنجانگشتیِ گرونقیمتتر عمل کنه. دستهای انساننما فقط زمانی ارزش پیچیدگیشون رو دارن که ترکیب SKU واقعاً بهشون نیاز داشته باشه.
- دادههای آموزشی از کجا میان؟ فروشندهای که خیلی به کنترل از راه دور متکیه، داره ضمنی بهت میگه که خودمختاریشون هنوز داره سعی میکنه به سختافزارشون برسه. این لزوماً بد نیست — Tesla هم Autopilot رو همینطور راهاندازی کرد — ولی یعنی جدول زمانی رسیدن به خودمختاری کامل یه جدول جمعآوری دادهست، نه یه جدول سختافزاری، و این دوتا با سرعتهای خیلی متفاوتی پیش میرن.
مشکل حرکت به صنعت یاد داد که یه دمو پر زرقوبرق با یه محصول قابل استقرار میتونه سالها فاصله داشته باشن. حالا دستکاری داره همون درس رو تکرار میکنه، فقط با یه عضو بدنِ دیگه. هر کسی که تصمیم خرید یا سرمایهگذاریش رو بر اساس شیوهی راه رفتن ربات بگیره نه نحوهی گرفتن اشیاء، داره معیار اشتباهی رو اندازه میگیره.